Modélisation générative
Définir d'abord la justesse, soit les statistiques qu'une sortie doit reproduire, et seulement ensuite ajuster.
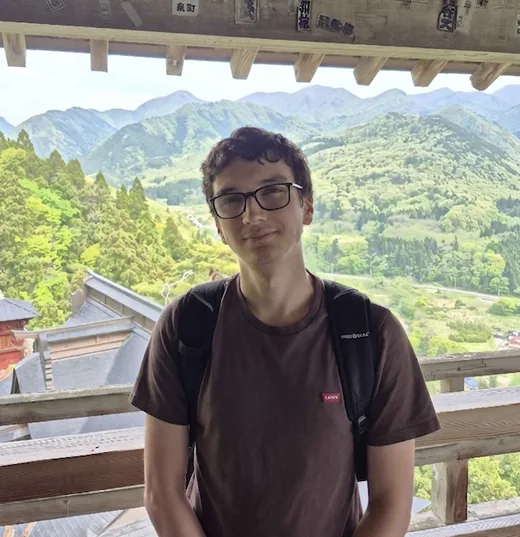
Chercheur en apprentissage automatique — ÉTS Montréal
Je conçois des systèmes d'apprentissage et je les évalue avec rigueur, des modèles de diffusion pour données géophysiques aux représentations du corps entier qui aident les robots à éviter les collisions. Je m'intéresse surtout aux méthodes qui se transfèrent d'un domaine à l'autre plutôt qu'à celles conçues pour une seule application.
Actuellement stagiaire de recherche au laboratoire LiNCS (ÉTS) et assistant de recherche au Correll Lab (CU Boulder). Baccalauréat en génie logiciel, ÉTS, diplomation prévue en mai 2027.
Définir d'abord la justesse, soit les statistiques qu'une sortie doit reproduire, et seulement ensuite ajuster.
Ce qu'une politique doit apprendre d'une perception au-delà de la vision, comme la représentation de proximité de PC-ACT.
Des modèles qui tournent où et quand il le faut, de l'analyse vidéo en direct à l'inférence LLM locale.
Des modèles sur la vidéo, la parole et le texte, et des explications qui montrent quelle entrée a produit une prédiction.
En évaluationIEEE RA-L 2026
Une politique ACT (action-chunking transformer) qui ajoute à la vision et à la proprioception la détection de proximité avant contact de tout le bras.
En préparationRSS 2027
Une détection à faible coût au bout des doigts, qui permet à une main robotique d'ajuster sa prise à mesure qu'elle se referme sur un objet.
ÉTS × Boxe Canada2025 – 2026
Analyse vidéo biomécanique en temps réel pour les entraîneurs olympiques de Boxe Canada : segmentation XMem pour les séquences rapides et occultées, estimation de pose ajustée, et latence divisée par quatre.
PyTorch · XMem · OpenCV · Estimation de pose
Quminex2026
Un modèle de diffusion UNet à attention localisée qui génère des champs géomagnétiques synthétiques, entraîné sur 68 000 tuiles GeoTIFF et évalué sur des statistiques spatiales : RAPS log-MAE 0,080, NMAE du variogramme 0,158.
PyTorch · Diffusion · rasterio
Code libreAvr. 2026
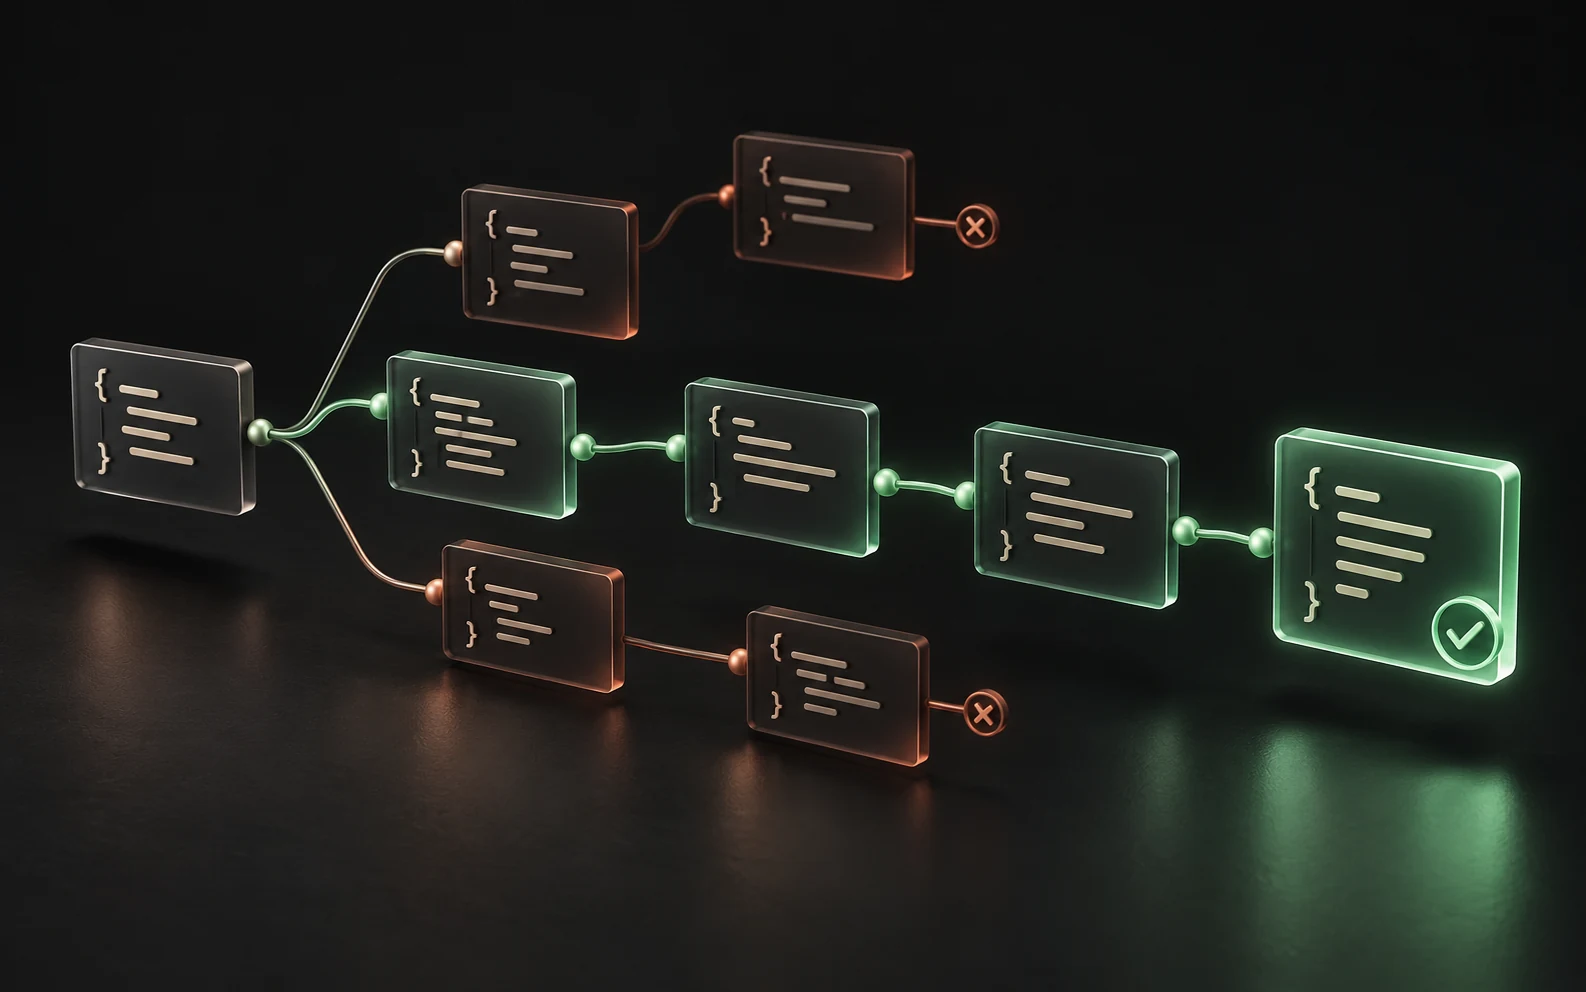
Génération de code évolutionnaire avec des LLM locaux : une base de programmes avec reprise sur point de contrôle, une évaluation par étapes, et le code exécuté dans des bacs à sable Docker et gVisor renforcés.
Python · Ollama · Docker · gVisor
BaccalauréatPrévu mai 2027
École de technologie supérieure (ÉTS), Montréal
Cours en structures de données et algorithmes, systèmes intelligents, programmation mathématique, calcul parallèle et programmation quantique.
Prix2025
15 000 $, avec À nous le podium
A financé la recherche en analytique de boxe olympique à l'ÉTS.
Sept. 2026
Soumission de PC-ACT à IEEE RA-L.
Sept. 2026
Début d'un stage de recherche en IA explicable au laboratoire LiNCS de l'ÉTS.
Juin 2026
Atelier sur l'IA en boxe et l'analytique sportive à l'Institut national du sport (INS Québec).
Avr. 2026
Publication de GemmaEvolve, la génération de code évolutionnaire avec des LLM locaux.
Mars 2026
Contribution soulignée dans Shaw et al., « Cutting the Cord ».