Publications

L'apprentissage automatique pour des données de capteurs réelles.

Articles et manuscrits

En évaluationIEEE RA-L 2026

Beyond the End-Effector: Learning Whole-Body Representations for Collision-Aware Manipulation

J. Vakil, A. Boubrit, A. Shaw, E.R. Verma, C. Escobedo, A. Pasricha, C. Kohlbrenner, A. Roncone

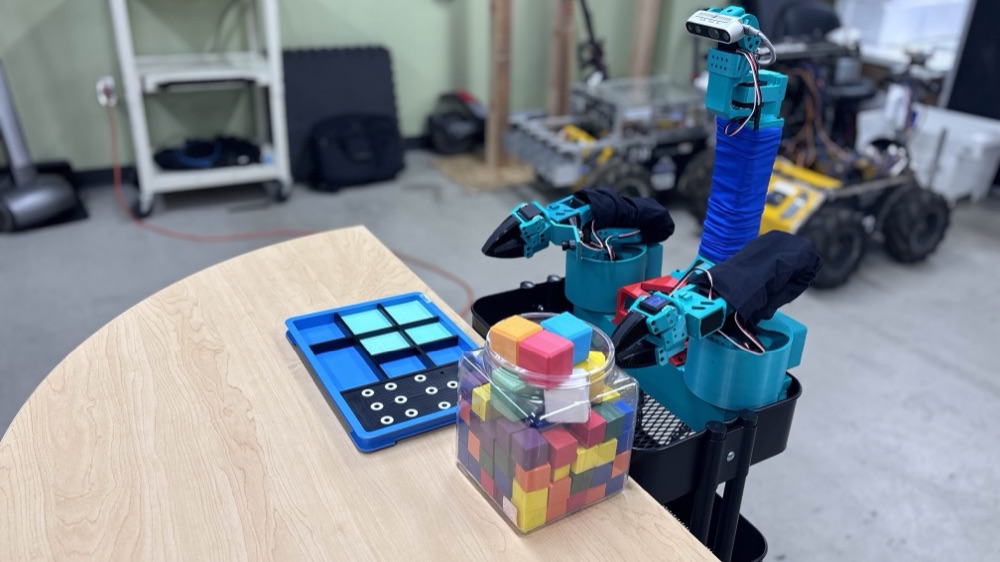
Une politique ACT (action-chunking transformer) qui ajoute à la vision et à la proprioception la détection de proximité avant contact de tout le bras.
En préparationRSS 2027

TouchIQ: Online Tactile Adaptation for Robotic Manipulation

A. Boubrit*, A. Shaw*, L. Antieau, W. Xie, M. Feit, A. Roncone, N. Correll · *contribution égale

Une détection à faible coût au bout des doigts, qui permet à une main robotique d'ajuster sa prise à mesure qu'elle se referme sur un objet.

Contribution mentionnée en remerciements