Under reviewIEEE RA-L 2026
Beyond the End-Effector: Learning Whole-Body Representations for Collision-Aware Manipulation
An action-chunking transformer policy that adds pre-contact proximity sensing from the whole arm to vision and proprioception.
Machine learning for real sensor data.
Under reviewIEEE RA-L 2026
An action-chunking transformer policy that adds pre-contact proximity sensing from the whole arm to vision and proprioception.
In preparationRSS 2027
Low-cost fingertip sensing that lets a robot hand adapt its grasp as it closes on an object.
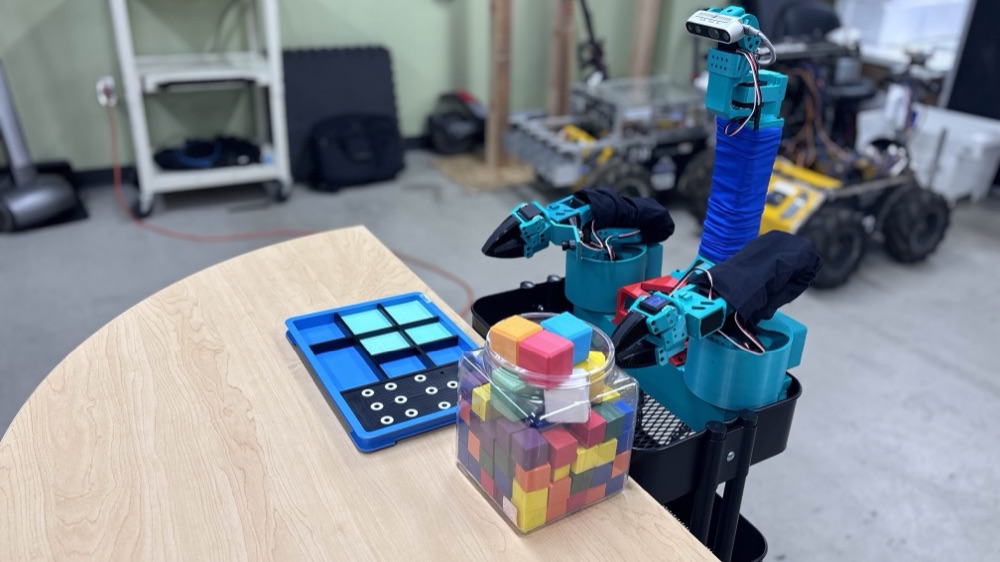
AcknowledgedarXiv 2026
Credited for fixing joint-trajectory discontinuities in the XLeRobot-Pro's inverse-kinematics solver.